

Laboratorio de Robótica Industrial y Sistemas Inteligentes (RoboticsLab)
1. Presentación del laboratorio
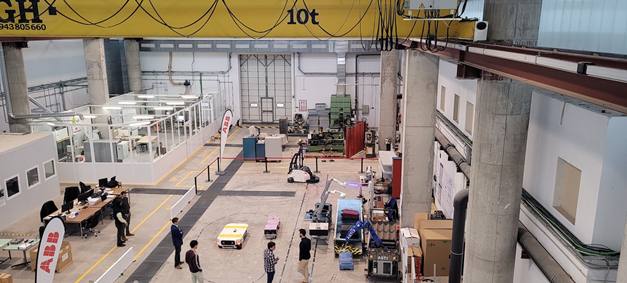
El Laboratorio de Robótica Industrial de la Universidad de Burgos constituye un entorno experimental para desarrollar, integrar y validar tecnologías de robótica industrial y móvil, control avanzado, automatización de procesos y comunicaciones industriales.
Su infraestructura permite combinar manipuladores industriales y colaborativos, plataformas móviles de transporte, equipamiento para ensayos logísticos y redes de comunicación avanzadas. El laboratorio se orienta a la transferencia a empresas y a la validación de resultados de investigación en escenarios representativos de industria, almacenes y servicios.
2. Instalaciones y medios de apoyo
| INFRAESTRUCTURA | CARACTERÍSTICAS Y USO |
|---|---|
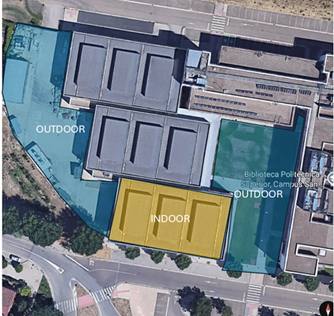
| Nave / laboratorio interior | Aproximadamente 300 m²; ensayos de manipulación, movimiento de robots y líneas logísticas simuladas. |
| Zona exterior | Aproximadamente 1.000 m²; pruebas de desplazamiento y coordinación de robots móviles en exterior. |
| Puente grúa | Capacidad nominal indicada de 10 t; apoyo a operaciones de montaje y manipulación de elementos voluminosos. |
| Comunicaciones 5G | Red de comunicaciones 5G en banda milimétrica para uso experimental |
| Ubicación | Escuela Politécnica Superior, campus de La Milanera, Burgos; |
3. Equipamiento singular
A continuación se distingue el inventario declarado en el tríptico de las especificaciones generales de los fabricantes. Un dato de catálogo describe una familia/modelo y no certifica por sí solo la configuración concreta de la unidad instalada.
3.1. Robots colaborativos ABB GoFa 12 (2 unidades)
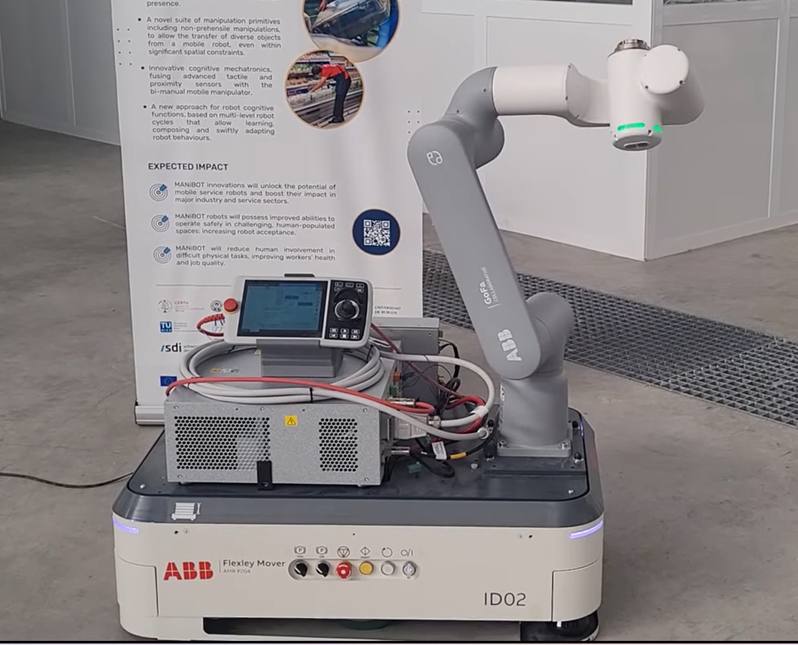
El laboratorio declara dos brazos colaborativos ABB GoFa 12, orientados a manipulación avanzada, prototipos bimanuales y evaluación de sistemas de control. La familia CRB 15000 integra seis articulaciones y funciones de seguridad colaborativa.
| CARACTERÍSTICA | DESCRIPCIÓN |
|---|---|
| Cantidad | 2 unidades |
| Carga útil nominal | 12 kg (denominación comercial GoFa 12; la ficha ABB contempla hasta 14 kg en una configuración específica) |
| Alcance nominal | 1.270 mm hasta muñeca; 1.370 mm hasta brida. |
| Grados de libertad | 6 ejes |
| Protección y control | IP67; familia con controlador OmniCore C30 y SafeMove colaborativo |
| Interfaz / programación | RobotStudio, FlexPendant y opciones de integración industrial; funciones licenciadas sujetas a configuración |
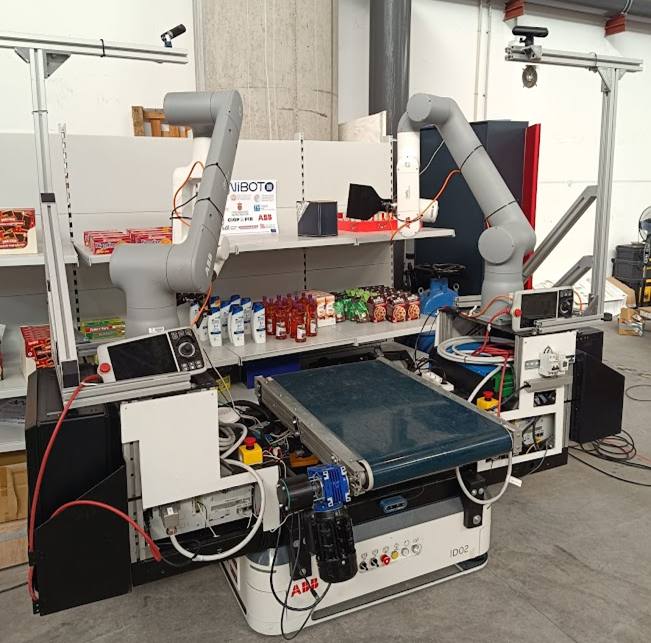
Campo de aplicación. Investigación en manipulación bimanual, planificación de trayectorias, adaptación al objeto, integración sobre bases móviles, interacción segura y validación de casos de uso MANiBOT.
Fuente: ficha / página oficial
3.2. Robot colaborativo ABB GoFa 5 (1 unidad)
Brazo colaborativo de seis ejes, adecuado para operaciones de ensamblaje, manipulación de objetos de carga moderada, pruebas de control de fuerza y enseñanza de programación de robots.
| CARACTERÍSTICA | DESCRIPCIÓN |
|---|---|
| Cantidad | 1 unidad |
| Carga útil nominal | 5 kg |
| Alcance nominal | 950 mm hasta muñeca (aprox. 1.050 mm hasta brida |
| Grados de libertad | 6 ejes |
| Velocidad TCP | Hasta 2,2 m/s |
| Protección / controlador | IP54 y familia de control OmniCore C30 |
Campo de aplicación. Validación de control cinemático, seguimiento de trayectorias, interacción humano-robot, prototipado de herramientas y automatización flexible.
Fuente: ficha / página oficial
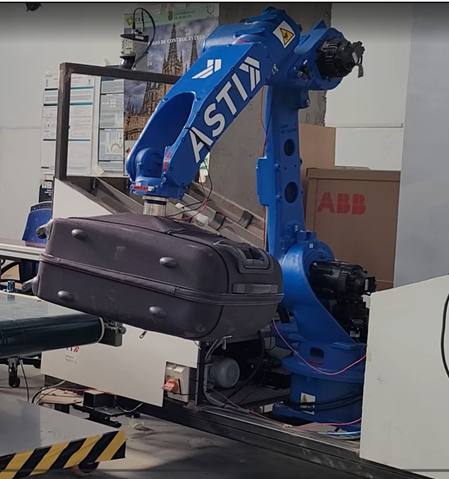
3.3. Robot industrial Yaskawa Motoman GP25 (1 unidad)
Manipulador industrial de seis ejes orientado a operaciones dinámicas de manipulación de materiales y pruebas de integración con células robotizadas.
| CARACTERÍSTICA | DESCRIPCIÓN |
|---|---|
| Cantidad | 1 unidad (tríptico ARCO) |
| Capacidad de carga | 25 kg |
| Alcance máximo | 1.730 mm |
| Grados de libertad | 6 ejes |
| Repetibilidad publicada | ±0,03 mm |
| Potencia / masa | 2 kVA / 250 kg |
Campo de aplicación. Ensayo de procesos de carga/descarga, automatización industrial, control de movimiento, simulación de células y coordinación con transportadores.
Fuente: ficha / página oficial
3.4. Robótica móvil: plataformas AGV y AMR
El laboratorio dispone de una flota experimental de seis robots móviles de distintas tipologías, con aplicaciones en intralogística, navegación autónoma, coordinación de misiones y comunicación industrial.
| PLATAFORMA | UDS. | TIPO / CAPACIDAD DESTACADA |
|---|---|---|
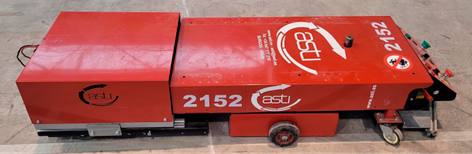
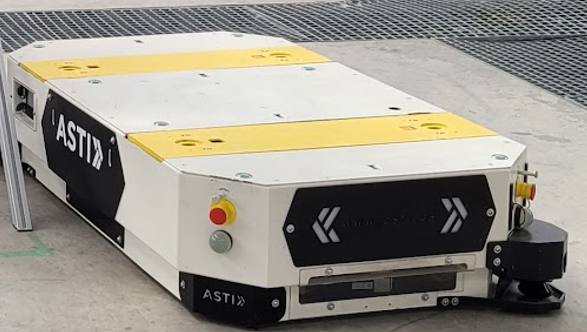
| ASTI EasyBot | 2 | AGV de transporte; versión y carga útil por confirmar. |
| ASTI TriBot | 1 | AGV tractor; capacidad exacta de la unidad por confirmar. |
| ASTI QuadBot | 1 | Plataforma móvil para operaciones logísticas; arquitectura específica por confirmar. |
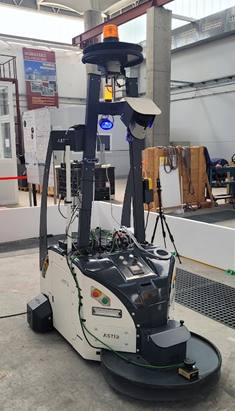
| ABB Flexley Mover P204 | 1 | AMR omnidireccional; carga nominal máxima de catálogo de 300 kg. |
Plataformas ASTI: EasyBot, TriBot y QuadBot
Las cuatro unidades ASTI permiten abordar guiado automático, control longitudinal y lateral, planificación óptima de recorridos, localización, interoperabilidad AGV/AMR y gestión coordinada de flotas.
ABB Flexley Mover P204
Robot de transporte interior de carácter omnidireccional, compacto y adecuado para maniobrar en zonas de producción y estaciones logísticas. La ficha del fabricante indica una capacidad de carga de hasta 300 kg, velocidad hasta 1,9 m/s.
Aplicaciones conjuntas de la flota. Navegación y mapeado, planificación multi-AGV, control de movimiento, evitación de obstáculos, evaluación de conectividad 5G, gemelos digitales, flotas heterogéneas y orquestación logística en colaboración con robots manipuladores.
3.5. Infraestructura experimental de comunicaciones 5G privadas
La actividad de ARCO incluye conectividad 5G para coordinación de robots y despliegue de aplicaciones de red industrial. La UBU documentó en septiembre de 2026 un ensayo de 5G Standalone con banda milimétrica a 26 GHz realizado con Cumucore y Nokia.
| CARACTERÍSTICA | DESCRIPCIÓN |
|---|---|
| Tecnología ensayada | 5G Standalone (SA), onda milimétrica / 26 GHz. |
| Arquitectura | Red 5G privada con estación de radio y núcleo 5G, aplicaciones de control y comunicaciones. |
| Prestación comunicada | Latencia de red inferior a 10 ms en el contexto del caso de uso informado por la UBU. |
| Integración | Coordinación multi-robot, transmisión de datos y analítica en tiempo real; enfoque 5G-TSN. |
| Disponibilidad | Configuración instalada y autorizaciones de espectro vigentes. |
Campo de aplicación. Ensayos de conectividad industrial, interoperabilidad robótica, servicios 5G, redes deterministas, IA distribuida y coordinación segura de robots.
Fuente: ficha / página oficial
3.6. Otros equipos de apoyo
| EQUIPO | INVENTARIO / CARACTERÍSTICA DISPONIBLE | USO TÍPICO |
|---|---|---|
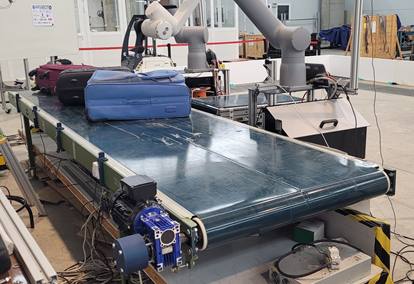
| Cinta transportadora | 1 equipo de aprox. 4 × 1 m. | Transferencia de objetos, sincronización con manipuladores y casos de uso de logística. |
| Impresora 3D FDM | 1 equipo. | Fabricación rápida de utillajes, adaptadores, prototipos y componentes de prueba. |
| Escáner 3D | 1 equipo. | Digitalización de geometrías, ingeniería inversa y adaptación de herramientas. |
| Puente grúa | 10 tn. | Apoyo al montaje de estructuras pesadas y reconfiguración experimental. |
4. Capacidades y pruebas experimentales
- Prototipado de sistemas robóticos y sistemas autónomos.
- Prototipado, validación, y caracterización de sistemas automatizados de producción.
- Caracterización de movimientos robóticos: repetibilidad, error de seguimiento, estabilidad, tiempos de ciclo y evaluación de algoritmos de control.
- Pruebas de manipulación: agarre, colocación, transferencia de objetos, coordinación de dos brazos e integración brazo-robot móvil.
- Validación de navegación AGV/AMR: generación de rutas, evasión de obstáculos, tráfico multi-robot y orquestación de misiones.
- Prototipado de sistemas logísticos: transporte por cinta, carga y descarga, interfaces entre estaciones fijas y plataformas móviles.
- Ensayos de comunicaciones: retardo, variación temporal de la latencia, fiabilidad, continuidad de servicio y efecto sobre aplicaciones robóticas conectadas.
- Experimentación de gemelos digitales y virtualización de control, incluyendo supervisión remota y procesamiento de datos de sensores.
5. Campos de aplicación
- Industria manufacturera y automatización flexible. Automatización de tareas repetitivas, integración de células, reconfiguración de estaciones y coordinación robot-operario.
- Logística, almacenes y centros de distribución. Gestión de transporte autónomo, tráfico de flotas, preparación de pedidos y conexión de robots con sistemas de gestión.
- Comercio y servicios. Reposición y manipulación de productos. Interacción con el usuario.
- Comunicaciones industriales y sistemas ciberfísicos. Despliegue y evaluación de 5G privado, comunicaciones de baja latencia, arquitecturas de servicios de red y sincronización.
- Formación y transferencia de conocimiento. Formación aplicada de estudiantes y profesionales, prácticas, demostradores tecnológicos y colaboración universidad-empresa.
6. Proyectos de investigación
MANiBOT · Advancing the physical intelligence and performance of robots towards human-like bi-manual objects manipulation. Horizonte Europa · 2023–2027 · acuerdo 101120823. Robótica móvil bimanual, comprensión del entorno y manipulación de objetos para reposición comercial y gestión de equipaje. IP UBU: Jesús Enrique Sierra García.
Ver ficha oficial del proyecto
5G-MHAR · 5G-TSN-Driven Multi-robot Human Activity Recognition. Proyecto de investigación de la Comisión Europea · 15/04/2026–15/02/2027. Reconocimiento de actividad humana, coordinación multi-robot y redes 5G-TSN. El portal identifica a Jesús Enrique Sierra como responsable e incluye a Eduardo Bayona y Mario Peñacoba entre el equipo.
Ver ficha oficial del proyecto
5G-INDUCE · Advanced 5G NetApps for Industry 4.0. Horizonte 2020 · 2021–2023 · acuerdo 101016941. Orquestación y comunicación en red 5G de vehículos de guiado automático, con demostradores interiores y exteriores, telemetría y visión. Proyecto con participación de la UBU.
Ver ficha oficial del proyecto
E5GForTCA · Enterprise 5G for Time Critical Applications. Proyecto competitivo europeo · 01/04/2024–01/04/2025 · referencia 101096146. Aplicaciones industriales de 5G para operaciones con requisitos temporales exigentes. Equipo UBU con Jesús Enrique Sierra, Eduardo Bayona y Mario Peñacoba.
Ver ficha oficial del proyecto
7. Equipo investigador
Equipo de referencia facilitado para preparar esta propuesta (la relación concreta de adscripciones, roles y responsables de instalaciones se debe validar internamente antes de publicarla):
| PERSONA | VINCULACION |
|---|---|
| Prof. Jesús Enrique Sierra García | Profesor titular |
| Dr. Eduardo Bayona Blanco | Profesor ayudante doctor |
| Dr. Mario Peñacoba Yagüe | Investigador en el área |
| Eduardo Quevedo Dueñas | Investigador en el área |
| Alejandro Menéndez García | Investigador en el área |
| Beatriz Martínez Tamayo | Investigador en el área |
| Dr. Mohsen Gorakifard | Investigador en el área |
8. Noticias
Selección editorial de noticias y comunicaciones públicas verificadas. Se incluye fecha de noticia o, cuando la página no diferencia ambas, fecha de actualización identificada como tal. Los títulos siguientes son enlaces directos a la publicación original.
27/10/2026 | Construyen un robot en Burgos que manipula objetos como una persona
Difusión del proyecto MANIBOT
10/09/2026 | Completado con éxito la primera prueba de comunicación casi instantánea entre robots
Ensayo 5G SA de 26 GHz con Cumucore y Nokia desde el Laboratorio de Robótica; proyecto 5G-MHAR / FORTIS.
27/03/2026 | El II Hackatón Michelin-UBU cierra la Semana de la Automática y la Robótica
Difusión de las actividades de la Cátedra Michelin y de soluciones de manipulación y automatización industrial.
18/03/2026 | II Semana de la Automática y la Robótica (agenda)
Conferencia de Mario Peñacoba sobre MANiBOT; actividades con ABB, Yaskawa y Michelin.
13/03/2026 | Una nueva publicación de la UBU recoge los últimos avances en energía eólica y marina
Eduardo Bayona y Jesús Enrique Sierra figuran entre los coordinadores de la publicación.
14/11/2025 | La Cátedra Michelin premia el talento joven y la innovación
Premios a proyectos universitarios en automática y robótica (fecha de la actividad según el portal de la Cátedra).
06/11/2025 | La Universidad de Burgos presenta dos desarrollos tecnológicos en Burgos Industria 4.0
Presentación de MANiBOT y aplicaciones de manipulación bimanual en supermercados y aeropuertos. Fecha de actualización de la página UBU.
23/06/2025 | La UBU participa en ICARUS RUN-EU con propuestas en sostenibilidad y digitalización
Eduardo Bayona expone propuestas de robótica autónoma con redes heterogéneas y plataformas 5G. Fecha de actualización.
16/06/2025 | La Universidad de Burgos investiga en redes 5G para aplicaciones industriales
Resumen de los AGV conectados y la orquestación de robots en 5G-INDUCE.
25/03/2025 | Algoritmos inspirados en la naturaleza mejoran la conducción industrial automática
Investigación de planificación de rutas AGV con Eduardo Bayona y Jesús Enrique Sierra.
21/02/2025 | Una cátedra para crear, atraer y retener talento
Presentación pública de la Cátedra Michelin de Transferencia de Conocimiento en Automática y Robótica.
19/09/2024 | La UBU y Michelin crean la Cátedra de Transferencia de Conocimiento en Automática y Robótica
Origen de la colaboración institucional estructurada con Michelin Aranda.
19/09/2023 | La Universidad de Burgos investiga en redes 5G para aplicaciones industriales (prensa provincial)
Cobertura del proyecto 5G-INDUCE en La de Miranda, con explicación del demostrador AGV interior–exterior.
18/09/2023 | Vídeo UBUinvestiga: control remoto de AGV mediante aplicaciones de red 5G (5G-INDUCE)
Vídeo institucional con intervención de Jesús Enrique Sierra García y Eduardo Quevedo Dueñas, demostración de AGV y comunicaciones 5G.
9. Membresías, cátedras y colaboraciones
Cátedra Michelin de Transferencia de Conocimiento en Automática y Robótica
Cátedra impulsada con Michelin España-Portugal, con actividad vinculada a Aranda de Duero. Dirigida por Jesús Enrique Sierra García, fomenta investigación aplicada, talento técnico, formación, encuentros y premios. La UBU dispone además de una unidad de investigación conjunta UBU–Michelin en automática e industria inteligente.
Fuente: Sitio de la Cátedra Michelin
Fuente: Unidad de investigación conjunta UBU–Michelin
Cátedra de Robótica Móvil ABB-UBU
Creación aprobada por el Consejo de Gobierno de la UBU el 12 de diciembre de 2025. El acuerdo publicado en el BOUBU n.º 243 identifica a ABB en Madrigalejo del Monte y plantea cooperación en investigación, formación, robótica móvil, divulgación y atracción de talento. Incluye una aportación anual para actividades y equipamiento didáctico descritos en la memoria institucional.
Fuente: BOUBU n.º 243, pp. 15–17, acuerdo de diciembre de 2025
Otras colaboraciones técnicas
En publicaciones de la UBU figuran colaboraciones de investigación con ABB, Cumucore, Nokia y entidades de los consorcios europeos MANiBOT y 5G-INDUCE. Su inclusión como “socios del laboratorio” deberá revisarse según el ámbito exacto de cada convenio o proyecto. No se ha encontrado evidencia suficiente para declarar membresías formales del laboratorio en asociaciones sectoriales concretas.
10. Financiación
| FUENTE | REFERENCIA |
|---|---|
| Horizon Europe · MANiBOT | Grant Agreement 101120823 |
| Horizon 2020 · 5G-INDUCE | Grant Agreement 101016941 |
| FORTIS / 5G-MHAR | Grant Agreement 101135707 |
Galería multimedia
Última actualización: 30 de Octubre de 2026


